用其他语言查看这篇文章
- 한국어
- English
- 日本語
- 中文
- العربية
- Español
- Français
- Deutsch
- Pусский
- Tiếng Việt
- Indonesian
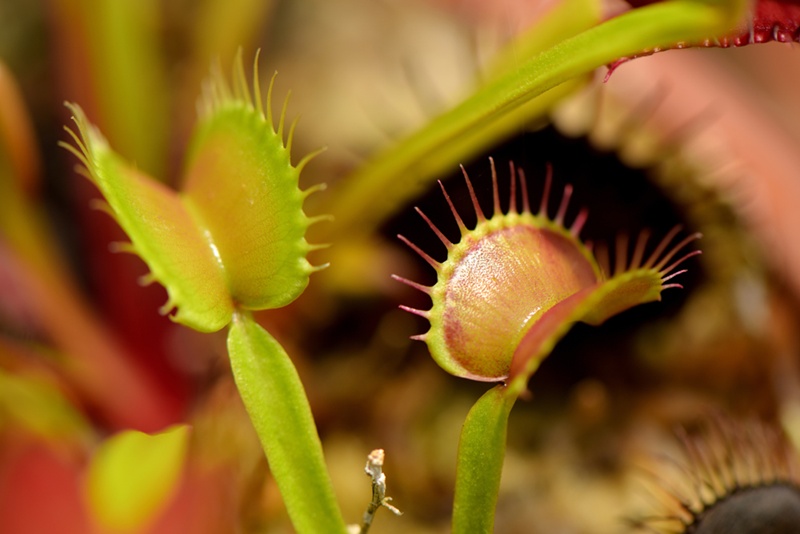
韩国科学技术院(KAIST)文洪哲教授研究团队从捕蝇草获得灵感,研发出一种用于软体机器人的抓取材料。图片来源:iclickart(根据版权法,图片未经允许严禁转载复制)
韩宣网9月30日电(记者高贤井)韩国科学技术院(KAIST)研究团队近日研发出一种仿生软体机器人材料,能够像捕蝇草一样感知物体靠近,并在光照刺激下弯曲,抓取目标物体。
韩国科学技术院30日表示,该校生物与化学工程系文洪哲(音)教授研究团队开发出一种名为“Ionograsper”的离子聚合物材料,将传感与驱动功能集于同一材料中。
据介绍,当带电物体靠近时,这种材料能够自行感知;受到紫外线照射后,则会迅速弯曲并抓取目标物体。由于传感和驱动功能集于同一种材料中,这一设计有望减少软体机器人所需的部件和线路。
研究人员还发现,即使关闭紫外线,这种材料发生形变后仍能保持状态10分钟以上,因此无需持续光照即可维持抓取状态。
研究团队表示,下一步将进一步提升材料的感知距离、响应速度和重复使用耐久性,并持续研发利用可见光或近红外光驱动材料的可能性。
hjkoh@korea.kr